Загрузка
Рука-робот с мини сервоприводом
Недавно я сделал руку-робота, а сейчас я решил добавить к нему захватывающее устройство, работающее на мини сервоприводе. Я решил сделать два варианта, чтобы посмотреть, как он будет лучше работать с прямой или круглой шестеренкой. Мне понравился больше вариант с круглой шестерней, так как его изготовление заняло всего 2 часа, и зазор между шестернями был совсем небольшим.
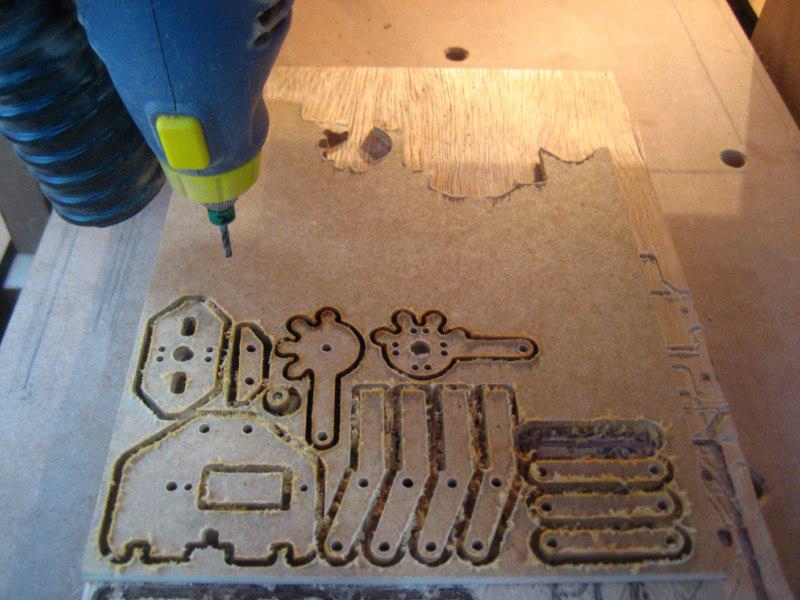
Сначала я вырезал детали на фрезерном станке:
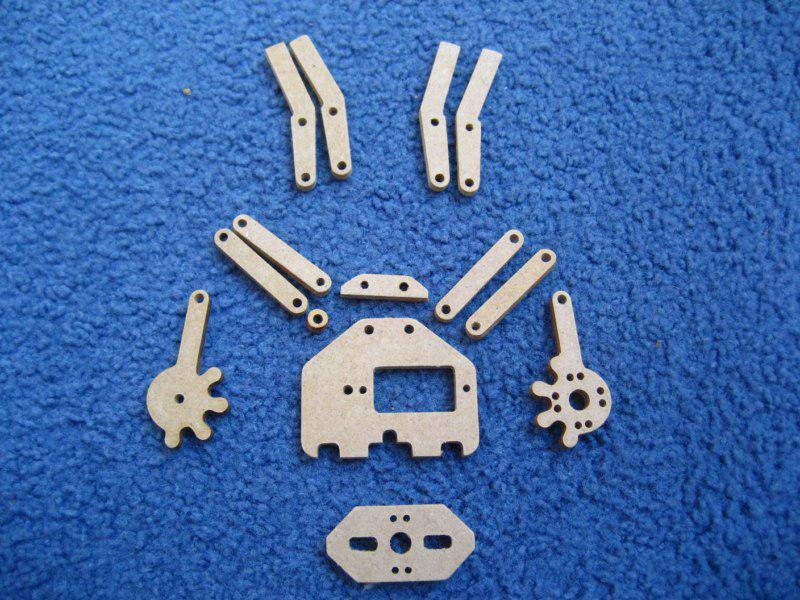

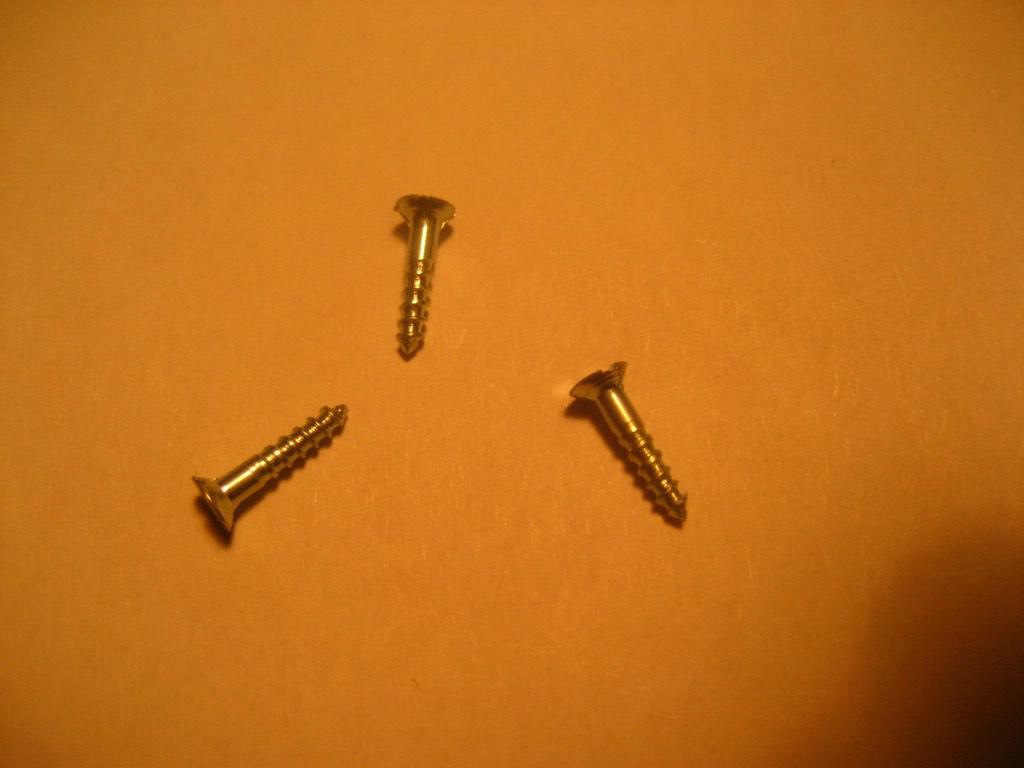
Я собрал детали с помощью шурупов 2x10 мм.

А вот как мини-сервопривод присоединяется к захватывающему устройству:
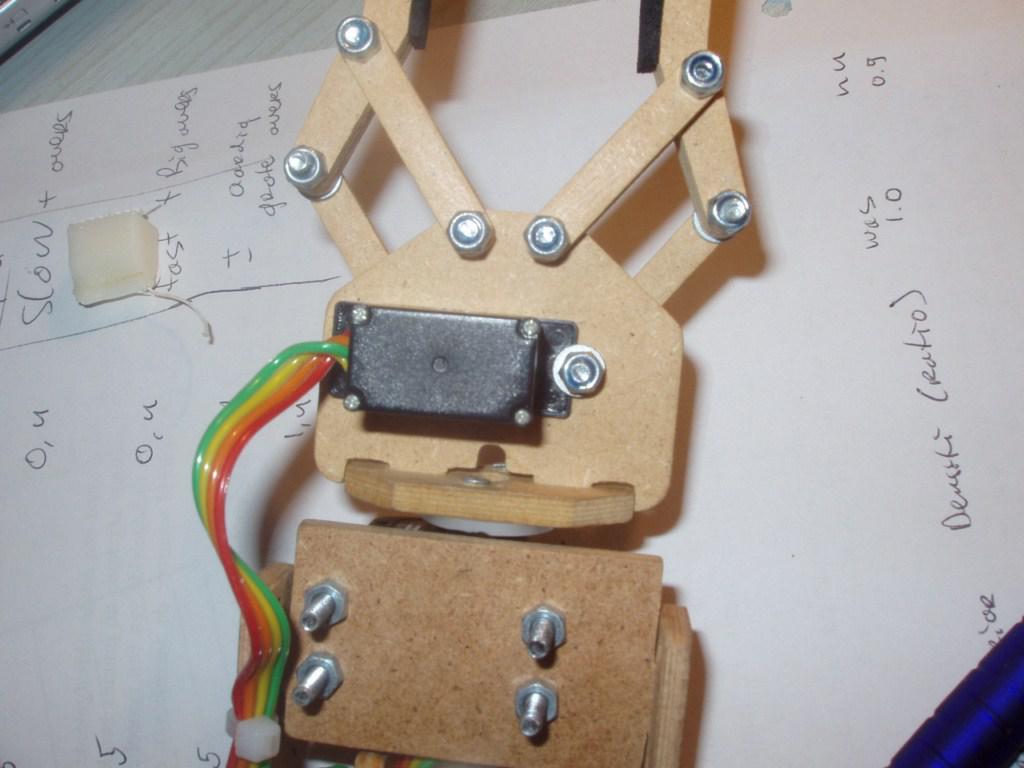
Как работает захватывающее устройство с сервоприводом:
И вот теперь, когда все собрано и механическая часть тоже практически готова, мне осталось только доделать электронную часть работы! Я выбрал Arduino для контроля моего робота, и сделал схему (она справа) для соединения Arduino с сервоприводом.
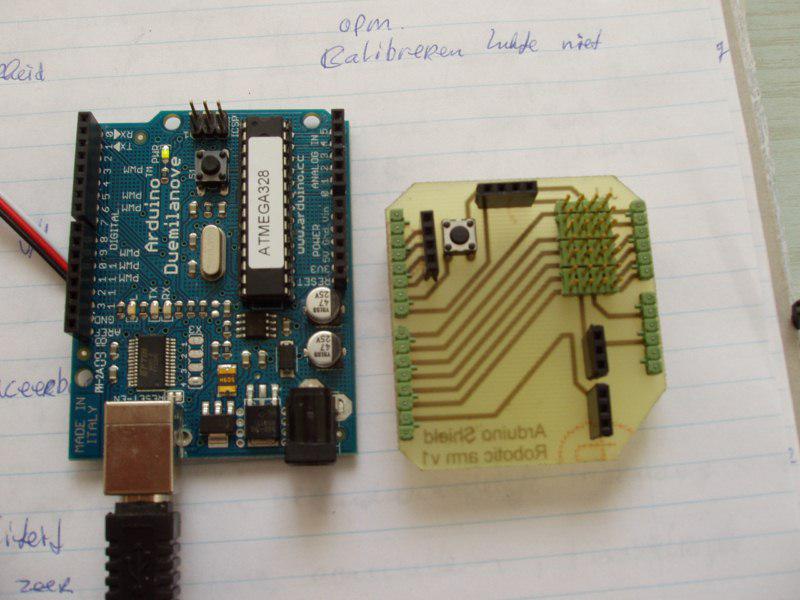
Схема на самом деле очень проста, она просто дает сигналы на Arduino и обратно. Существует также разъем для инфракрасного приемника и некоторые разъемы для источника питания и 4-х подключений к остальным (неиспользованным) контактам Arduino. Таким образом, можно подключить еще один выключатель или датчик.
А вот как рука-манипулятор двигается:
НАПИСАТЬ КОММЕНТАРИЙ
-
Я называю их лифт для шариков, на английском звучит как "Marble Machine". До сих пор я показывал вам видеоролики, где шарики в основном катятся и падают вниз, сегодня посмотрим интереснейшее видео, где шарик катится всё время вверх!
Дмитрий ДА 27.08.2012 -
 Трехступенчатая автоматическая трансмиссия lego, в которой используется дифференциал для определения крутящего момента, а также направляющая ось и резинка для переключения передач.Дмитрий ДА 11.06.2021
-
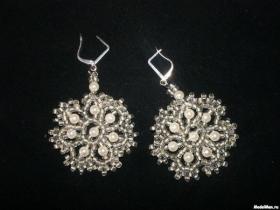
Всего за полтора часа я сделала себе такие очаровательные серьги.
Yuseka 28.01.2011
 YouTube - видеоканал
 VK - группа самодельщиков