 Загрузка
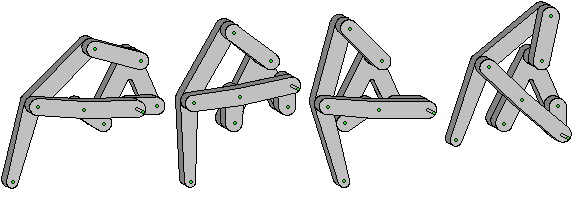
Планарный механизм для шагающего робота
Устройство и назначение шагающего механизма.
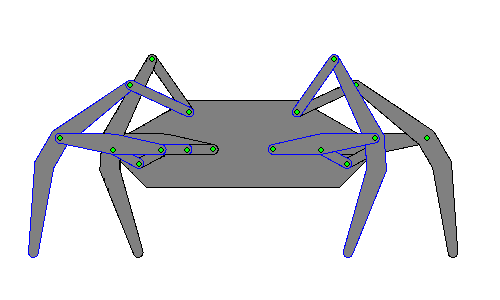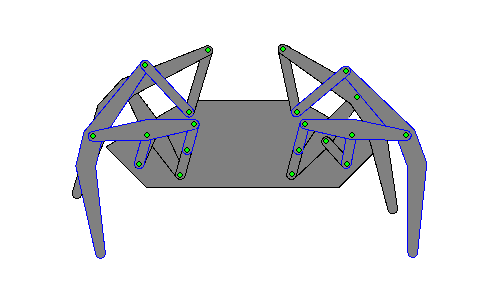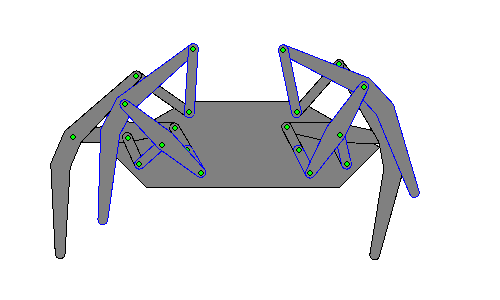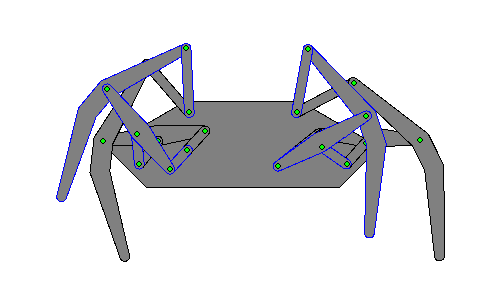
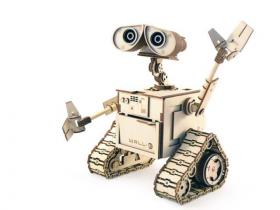
Соединение деталей, представленных на изображении, является планарным механизмом, разработанным для имитации походки животного. Механизм состоит из основания, кривошипа, две заземлённые качалки, и два ответвителя, всё связано шарнирами.
Благодаря этому механизму робот может двигаться параллельно земле без перепадов высоты. Механизм имеет множество преимуществ и при этом он остаётся очень простым. В отличие от сложных механизмов, работающих совместно с микропроцессорами, этот несложный механизм может преодолевать сложные препятствия такие как бордюры, ступеньки и прочее. Даже колесо не всегда может преодолеть некий перепад высот, а этот механизм просто перешагнёт его.
КОММЕНТАРИИ
НАПИСАТЬ КОММЕНТАРИЙ
-
 Принтер Эникубик кобра 3 макс начал выдавать ошибку CODE:11518 - засор сопла, пробка. Ошибка вылезала сразу после минуты печати. Как позже выяснилось ошибка была из-за системы подачи пластика. но в поисках неисправности я разобрал экструдер.Дмитрий ДА 17.11.2025
-

Модель автобуса из бумаги спроектировал Андрей Владимирович Романчук
Дмитрий ДА 08.05.2009 -
Если кому-то понравилась, инструкция здесь: http://modelmen.ru/p1904
Темирлан 19.10.2011
 YouTube - видеоканал
 VK - группа самодельщиков
Классно
ОтветитьХороший механизм!
Ответить